


ما هي التحديات التي تواجه دمج المفاصل الميكانيكية مع مكونات الروبوت الأخرى؟
Aug 11, 2026
ترك رسالة
مرحبًا بكم، أيها الزملاء المتحمسون للروبوتات! أنا مورد للمفاصل الميكانيكية المستخدمة في الروبوتات، واليوم أريد أن أتحدث عن التحديات التي نواجهها عند دمج هذه المفاصل الميكانيكية مع مكونات الروبوت الأخرى. إنه موضوع بالغ الأهمية في عالم الروبوتات، وأنا متحمس لمشاركة أفكاري معكم.
مشاكل التوافق والواجهة
يعد التوافق أحد أكبر التحديات في دمج المفاصل الميكانيكية مع مكونات الروبوت الأخرى. تتكون الروبوتات من مجموعة متنوعة من المكونات، بما في ذلك أجهزة الاستشعار والمحركات وأجهزة التحكم ومصادر الطاقة. يحتوي كل مكون من هذه المكونات على مجموعة من المواصفات والمتطلبات الخاصة به، وقد يكون جعلها تعمل معًا بسلاسة بمثابة صداع حقيقي.
على سبيل المثال، يجب أن تكون المفاصل الميكانيكية قادرة على التفاعل مع المحركات التي تحركها. تحتاج المحركات إلى توفير المقدار المناسب من عزم الدوران والسرعة لتحريك المفاصل بسلاسة. إذا لم يكن المفصل والمشغل متوافقين، فقد يؤدي ذلك إلى مشكلات مثل الحركات المتشنجة، وانخفاض الدقة، وحتى تلف المكونات.
جانب آخر من التوافق هو التواصل بين المكونات المختلفة. في الروبوتات الحديثة، تتواصل العديد من المكونات مع بعضها البعض باستخدام البروتوكولات الرقمية. يجب أن تكون المفاصل الميكانيكية قادرة على التواصل بشكل فعال مع وحدة التحكم وأجهزة الاستشعار والمكونات الأخرى لضمان الحركة المنسقة. إذا كان هناك خلل في الاتصال، فقد يؤدي ذلك إلى تعطيل عمل الروبوت بأكمله.
الدقة والدقة
تعد الدقة والضبط أمرًا بالغ الأهمية في مجال الروبوتات، خاصة عندما يتعلق الأمر بالمفاصل الميكانيكية. تحتاج هذه المفاصل إلى التحرك بدقة عالية لأداء المهام بدقة. ومع ذلك، قد يكون تحقيق هذا المستوى من الدقة أمرًا صعبًا بسبب عدة عوامل.
أحد العوامل هو التصميم الميكانيكي للمفصل نفسه. يجب تصميم المفصل بطريقة تقلل من رد الفعل العكسي، وهو اللعب أو الحركة بين مكونات المفصل. يمكن أن يسبب رد الفعل العكسي أخطاء في حركة المفصل، مما يؤدي إلى انخفاض الدقة.
عامل آخر هو جودة عملية التصنيع. حتى أدنى اختلاف في تصنيع المفصل يمكن أن يؤثر على أدائه. على سبيل المثال، إذا لم يتم تصنيع التروس الموجودة في المفصل وفقًا للمواصفات الصحيحة، فقد يؤدي ذلك إلى حركة غير متساوية وانخفاض الدقة.
سعة التحميل والمتانة
غالبًا ما يُطلب من الروبوتات أداء المهام التي تتضمن حمل أحمال ثقيلة. يجب أن تكون المفاصل الميكانيكية قادرة على التعامل مع هذه الأحمال دون أن تفشل. ومع ذلك، فإن تصميم وصلات ذات قدرة تحميل عالية يمكن أن يكون أمرًا صعبًا.
مع زيادة سعة الحمولة للمفصل، فإنه غالبًا ما يتطلب مكونات أكثر قوة وأكبر. وهذا يمكن أن يجعل المفصل أثقل وأكثر صعوبة في الاندماج في الروبوت. بالإضافة إلى ذلك، يجب أن تكون الوصلات ذات سعة التحميل العالية متينة بما يكفي لتحمل التآكل الناتج عن الاستخدام المستمر.
تلعب البيئة التي يعمل فيها الروبوت أيضًا دورًا في متانة المفاصل. على سبيل المثال، إذا تم استخدام الروبوت في بيئة قاسية ذات درجات حرارة عالية أو رطوبة أو غبار، فيجب أن تكون المفاصل قادرة على مقاومة التآكل والضرر.
التكلفة والتعقيد
التكلفة هي دائمًا أحد الاعتبارات في مجال الروبوتات. يمكن أن يؤدي دمج المفاصل الميكانيكية مع المكونات الأخرى إلى زيادة التكلفة الإجمالية للروبوت. يمكن أن تكون المفاصل عالية الجودة ذات الميزات المتقدمة باهظة الثمن.
علاوة على ذلك، فإن تعقيد عملية التكامل يمكن أن يؤدي أيضًا إلى زيادة التكاليف. كلما كان التكامل أكثر تعقيدًا، كلما زادت الحاجة إلى الوقت والموارد لضمان أن كل شيء يعمل بشكل صحيح. يتضمن ذلك تكلفة الاختبار وتصحيح الأخطاء وضبط النظام.
الحلول وعروضنا
في شركتنا، نتفهم هذه التحديات، ونعمل جاهدين لتطوير الحلول. نحن نقدم مجموعة منوحدات الروبوت المشتركة المدمجةالتي تم تصميمها لتكون متوافقة للغاية مع مجموعة متنوعة من مكونات الروبوت. هذه الوحدات صغيرة الحجم، مما يسهل دمجها في تصميمات الروبوتات المختلفة.
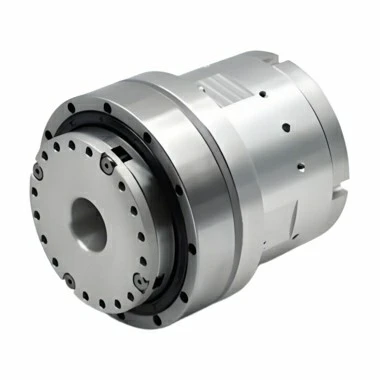

ملكناوحدات مفصلية روبوتية عالية الصلابةتم تصميمها لتوفير الدقة والدقة العالية. لقد تم تصميمها بأقل قدر من رد الفعل العكسي وتم تصنيعها باستخدام مواد عالية الجودة لضمان المتانة.
بالنسبة للتطبيقات التي تتطلب سعة تحميل عالية، لديناوحدات مشتركة عالية الصلابة للخدمة الشاقة. هذه الوحدات قادرة على التعامل مع الأحمال الثقيلة مع الحفاظ على الأداء العالي.
خاتمة
يعد دمج المفاصل الميكانيكية مع مكونات الروبوت الأخرى مهمة معقدة تأتي مع مجموعة متنوعة من التحديات. هناك العديد من العوامل التي يجب أخذها في الاعتبار، بدءًا من التوافق والدقة ووصولاً إلى سعة التحميل والتكلفة. ومع ذلك، مع الحلول الصحيحة والمنتجات عالية الجودة، يمكن التغلب على هذه التحديات.
إذا كنت في سوق المفاصل الميكانيكية لمشروع الروبوتات الخاص بك، فنحن نود أن نجري محادثة معك. سواء كنت تعمل في مشروع بحثي صغير الحجم أو تطبيق صناعي واسع النطاق، فلدينا الخبرة والمنتجات التي تلبي احتياجاتك. اتصل بنا لبدء محادثة حول كيف يمكننا مساعدتك في مواجهة تحديات تكامل الروبوت لديك.
مراجع
- الروبوتات: النمذجة والتخطيط والتحكم بقلم برونو سيسيليانو ولورينزو شيافيكو ولويجي فيلاني وجوزيبي أوريولو.
- مقدمة في الروبوتات: الميكانيكا والتحكم بقلم جون جي كريج.
إرسال التحقيق